王勇军
个人简介
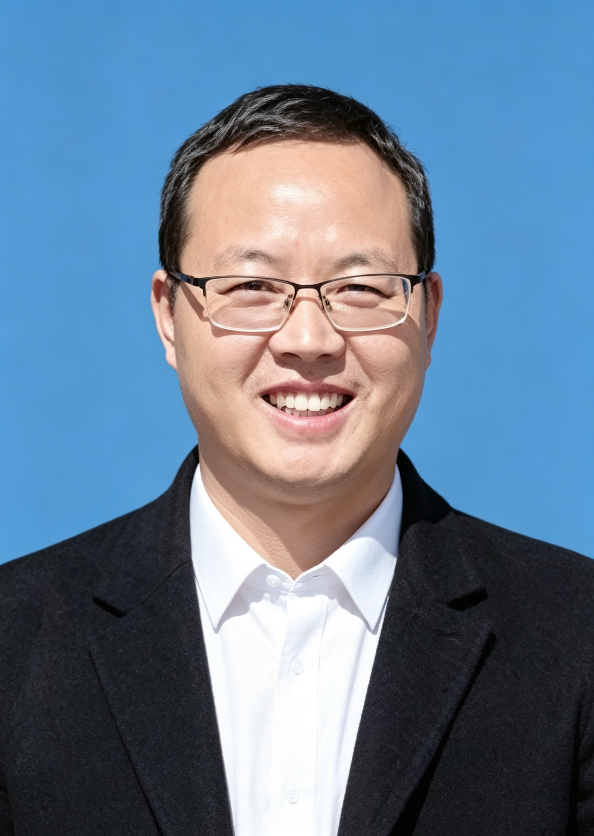
王勇军,男,1985年4月出生,山东聊城人,中共党员,博士、教授、硕士生导师。现为广西航空航天学会理事长、广西无人机技术应用协会副会长,CAA无人飞行器自主控制专委会委员。主要研究领域是飞行器组合导航与集群控制技术、精密测量与智能控制。先后主持或参与国家自然科学基金、广西自然科学基金、广西科技攻关计划等项目十余项,研制的微型捷联式航姿参考系统,能够克服磁惯导系统动态精度差、易受外界磁场干扰以及微惯性测量单元存在漂移的缺陷,相关研究成果发表在国内外重要学术期刊,该成果应用于某型训练设备上大大提高了设备质量,获得了2016年广西科技进步二等奖。作为骨干完成的“面向水域环境的高精无人监测关键技术及应用”获2023年度广西科技进步三等奖。牵头完成的反应釜在线监测控制系统应用于“聚氨酯-胶渣双固废协同全绿色再生关键技术与成套装备”,获得广西科技进步二等奖。近五年致力于军工装备测试系统的研制与开发、无人机系统的控制与应用,主持横向项目10余项,相关广西科技计划项目3项,科研经费1000余万元。发表学术论文30余篇,其中SCI、EI、CSCD等核心以上期刊20余篇。获得发明专利等知识产权授权12项,相关成果在第45届日内瓦国际发明博览会获特等奖1项。主持及参与的教改项目“面向无人机产业,‘三链协同’培养创新型人才的探索与实践“和“聚焦低空经济产业的‘双质量、双引擎’无人机应用人才培养实践”分别获2021年度和2023年度广西高等教育教学成果奖二等奖。
联系方式:286613600@qq.com
主要经历
2025/05至今:桂林航天工业学院,科技处,教授/高级工程师
2022/06-2025/04:桂林航天工业学院,航空宇航学院,教授/高工
2019/09-2022/05:桂林航天工业学院,科技处,副教授/高级工程师
2013/10-2019/8:桂林航天工业学院,电子信息与自动化学院,副教授
2010/07-2013/09:桂林电子科技大学,电子信息工程系,讲师
2016/9-2021/6:桂林电子科技大学,仪器科学与技术专业,博士
2007/9-2010/6:桂林电子科技大学,仪器科学与技术专业,硕士
2003/9-2007/6:桂林电子科技大学,测控技术与仪器专业,本科
研究方向
精密测量与智能控制,飞行器组合导航与集群控制技术。
主要论文
[1] Multi-UAV Formation Control Method Merging 3-D Virtual Tube Framework[J]. IEEE Transactions on Aerospace and Electronic Systems, 62. DOI:10.1109/TAES.2026.3704957
[2] Cascaded Image Fusion Bridged RGB-T Tracking[J]. IEEE Signal Processing Letters, 33. DOI:10.1109/ LSP.2026.3705376.
[3] Underwater Image Enhancement Method Based on Vision Mamba[J]. Electronics 2025, 14, 3411. https://doi.org/10.3390/electronics14173411 (SCI:000580552600021)
[4] Novel Fractional-Order ESO-Based Distributed Control for Multi-Agent Systems to Pass a Curve Virtual Tube with Matched and Mismatched Disturbances, Guidance Navigation and Control, 2024, 2024(04): 1-20(SCI)
[5] OSFusion: A One-Stream Infrared and Visible Image Fusion Framework[J]. IEEE Signal Processing Letters, vol. 32, pp. 1086-1090, 2025, doi: 10.1109/LSP.2025.3545293.
[6] Magnetic integrated double-trap filter utilizing the mutual inductance for reducing current harmonics in high-speed railway traction inverters, SCIENTIFIC REPORTS, 2024, 14(1): 1-23. (SCI)
[7] A Novel Sliding Mode Momentum Observer for Collaborative Robot Collision Detection[J]. Machines, 2022, 10(9):818. (SCI:000856709600001)
[8] External Disturbances Rejection for Vector Field Sensors in Attitude and Heading Reference Systems[J]. Micromachines, 2020, 11(9):803. (SCI:000580552600001)
[9] A cross product calibration method for micro-electro mechanical system gyroscope in unmanned aerial vehicle attitude determination system[J]. Measurement and Control, 2020,53(9-10):1774-1781. (SCI: 000614552900021)
[10] 无人机磁惯导系统中陀螺仪的叉积标定算法[J].仪器仪表学报,2020,41(04):14-23.(EI: 20203008982161)
授权发明专利
1. 王勇军(1/5),抗干扰飞行控制方法及装置;2023.06.09, 中国,ZL201710605267.7
2. 王勇军(3/3),数据采样方法及无人飞行器;2024.08.09,中国,ZL 202410578792.4
3.王勇军(5/5), 一种三维物体边缘优化的真正射影像生成方法;2019.7.26,中国,ZL201710623219.0
主要科研项目
[1] 广西重大专项计划项目,2026JF***001,低空飞行器的低时延时空智联与AI边缘计算芯片研发,490万元,在研,主持。
[2] 广西科技计划项目,桂科AB**151,基于无人机自动组网的运河智能巡检系统关键技术研究与应用示,200万元,在研,主持。
[3]广西科技计划项目,桂科AB24**10,大尺度复杂密闭空间智能无人巡检系统研发及应用系统,150万元,在研,排名第三。
[4] 广西科技计划项目,桂科AD22035141,与院士团队合作开展水质监测无人机应用系统研发,60万元,已结题,主持。
[5] 广西重点实验室开放基金项目,YQ21209,基于反射弧结构模型的小型多旋翼无人机位姿测控方法研究,6万元,已结题,主持。
[6] 广西自然科学基金重点项目,2016GXNSFDA380031 ,非光滑系统动力学研究及其在无人机系统的应用,30万元,已结题,排名第四。
[7] 广西自然科学基金项目, 2015GXNSFBA139251,小型多旋翼无人飞行器航姿测量与控制方法研究,,5万元,已结题,主持。
[8]军工委托项目,发射筒-发射机构相关测试设备研制,359万元,在研,主持。
[9] 军工委托项目,装筒D弹综合测试系统PXI测控单元,96万元,已结题,主持。
[10] 军工委托项目,XX-2发射筒测试台, 50万元,已结题,主持。
主要奖项
[1] 王勇军(3/10),面向水域环境的高精无人监测关键技术及应用,广西科技进步奖三等奖,2023。
[2] 王勇军(1/15),聚焦低空经济产业“双质量、双引擎”培养无人机应用人才的探索与实践,广西高等教育教学成果二等奖,2023。
[3] 王勇军(9/10),聚氨酯-胶渣双固废协同全绿色再生关键技术与成套装备,广西科技进步奖二等奖,2026。
[4] 王勇军(3/15),面向无人机产业“三链协同”培养创新型人才的探索与实践,广西高等教育教学成果二等奖,2021。
[5] 王勇军(8/15),基于APCP基准的航空航天处理遥感影像处理软件及无人机成像系统,瑞士联邦政府、日内瓦州以及市政府、世界知识产权组织,日内瓦国际发明展览会特等奖,2017。
[6] 王勇军(8/9),全姿态电子罗盘及其应用,广西区人民政府,科技进步奖二等奖,2016。
承担课程
飞行器结构与系统,惯性导航技术